112대 중 112대
반입 차량을 한 대도 놓치지 않았습니다
112대 중 112대
어느 투입구로 들어왔는지 모두 맞혔습니다
2026.10.05 04:08–14:31, 약 10시간 동안 들어온 차량 112대의 판정을 녹화 영상과 한 대씩 대조했습니다.
THINGSMINER VISION AI
기존 CCTV 영상에서 차량·장비·작업 단계를 인식하고, PLC·센서 데이터와 묶어 운전 화면과 설비에 바로 전달합니다.
대전광역시환경에너지종합타운 폐기물 크레인 설비에서 운영 중
REFERENCE
쓰레기를 실은 차량이 쉴 새 없이 드나들고 크레인이 계속 움직이는 현장입니다. 이곳에서 CCTV·LiDAR·PLC를 하나로 묶었습니다.
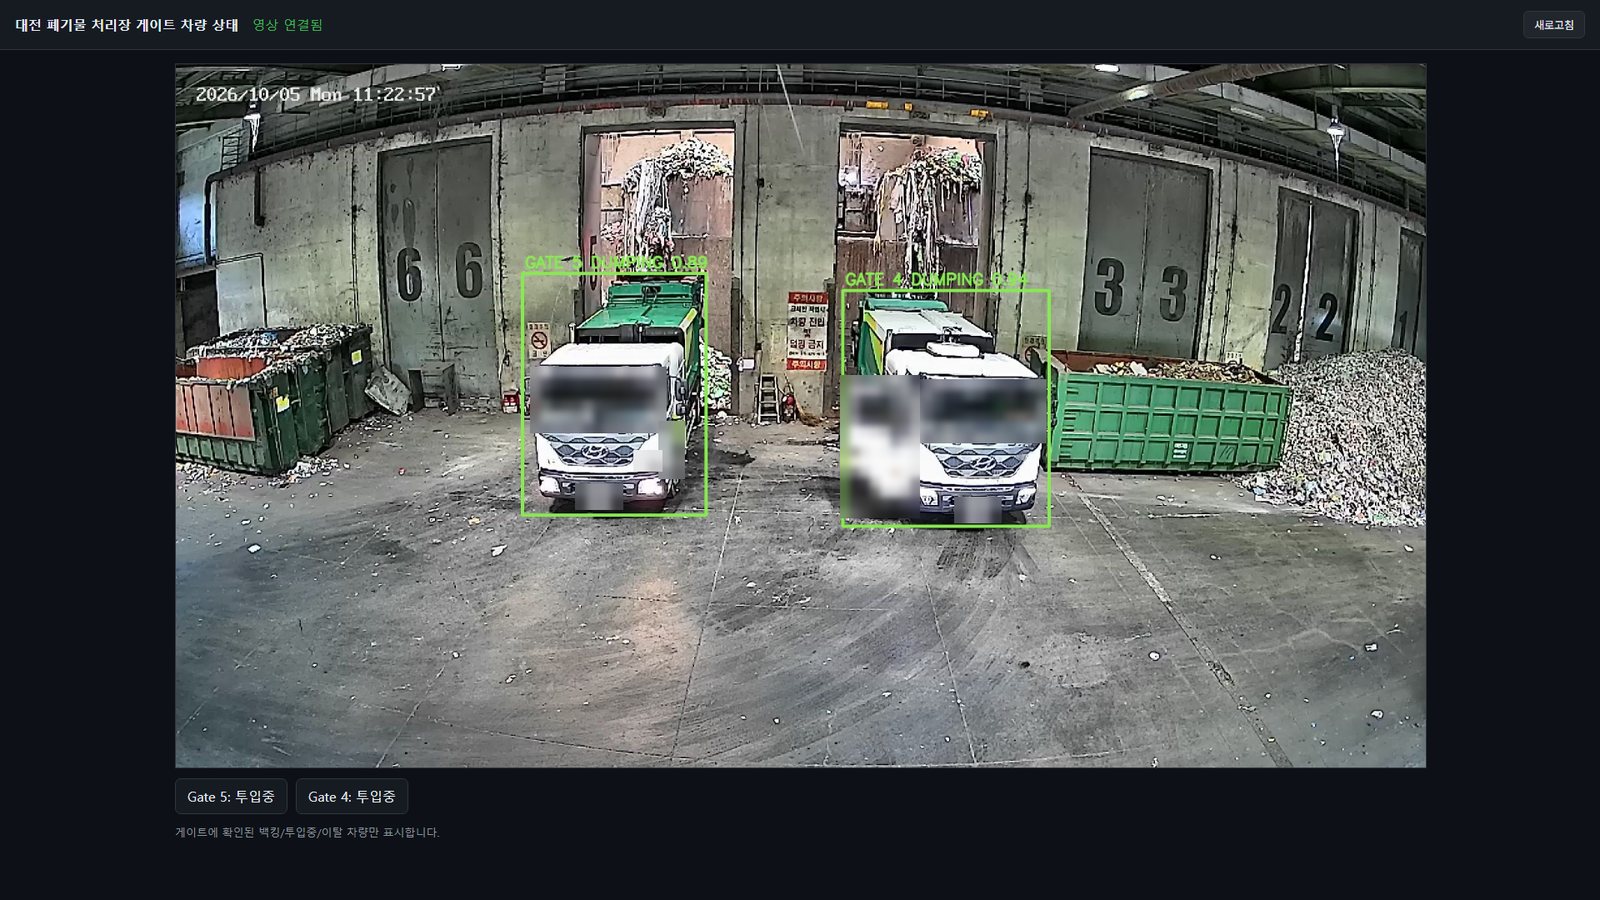
정면 카메라 1대로 4·5번 게이트에 들어온 차량의 진입·후진·투입·출차를 판단합니다.
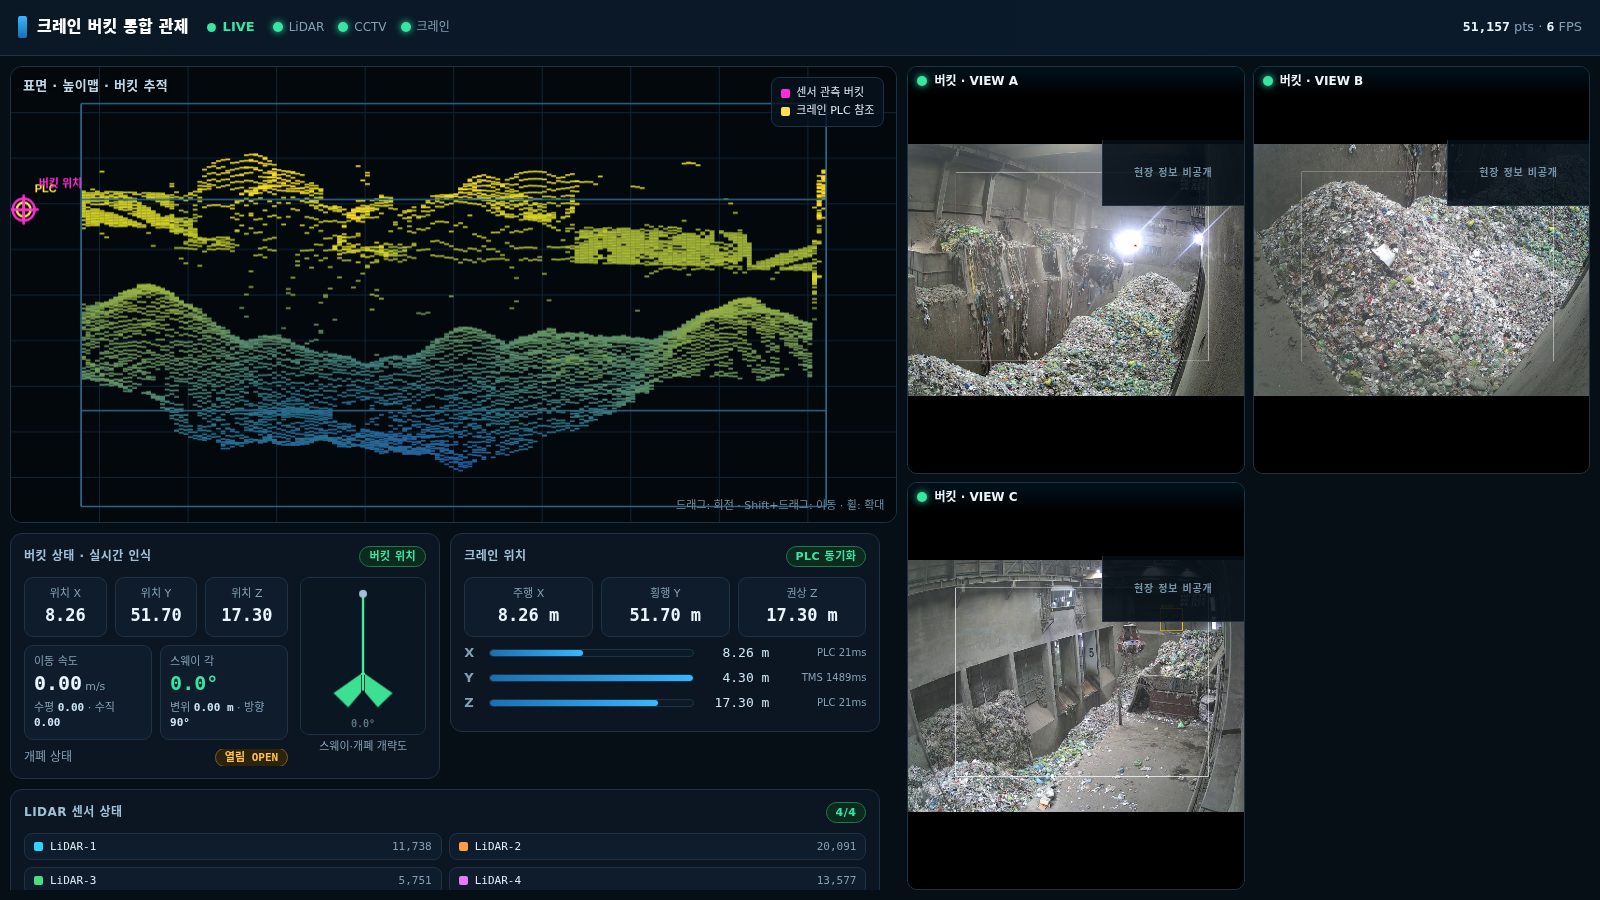
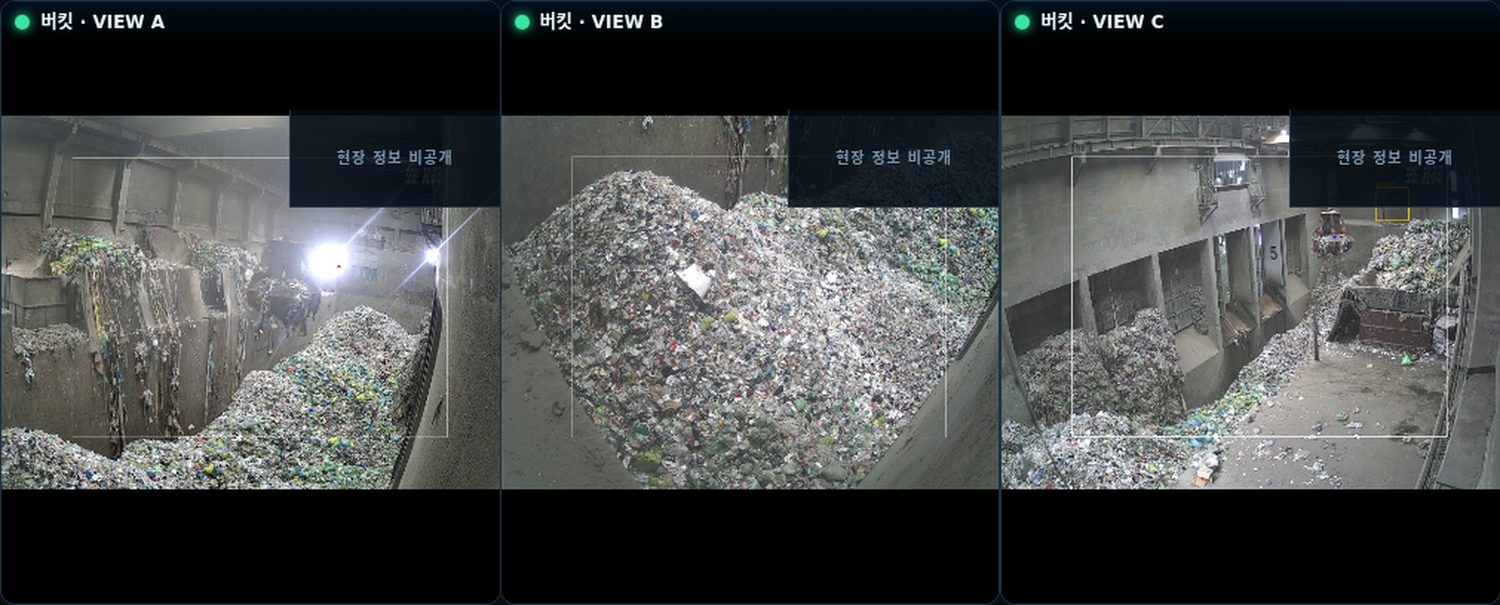
기존 CCTV 3대와 LiDAR로 버킷의 위치·흔들림·열림 상태를 1초에 10번 계산합니다.
LiDAR 4대를 합쳐 크레인에 가려진 곳까지 쓰레기 높이 지도를 만듭니다.
반입 차량·레벨 기록을 최근 7일과 비교해 요약하고, 질문에 답합니다.
RESULTS
모든 수치는 현장 운영 시스템에서 측정하거나 기록으로 집계한 값입니다. 측정 기간을 함께 적었습니다.
2026.10.05 04:08–14:31, 약 10시간 동안 들어온 차량 112대의 판정을 녹화 영상과 한 대씩 대조했습니다.
설비 신호 472개를 0.1초마다 읽으며 15.9시간 연속 측정(2026.09.16)
2026.09.21 재부팅 이후, 결과보고서 기준일(10.02)까지
| 확인 항목 | 당일 운영 판정 | 개선 후 같은 영상 재검증 |
|---|---|---|
| 반입 차량 인식 | 112 / 112대 | 112 / 112대 |
| 투입구(게이트) 판별 | 112 / 112대 | 112 / 112대 |
| 투입 시작 시점 | 107 / 112대 | 109 / 112대 |
| 출차 판정 | 107 / 112대 | 111 / 112대 |
| 한 차량을 두 번으로 센 경우 | 5건 | 0건 |
| 작업 중 신호가 잠깐 꺼진 경우 | 1건 (13.7초) | 0건 |
남은 오류는 신호가 늦게 꺼지거나 ‘후진’ 단계로 남는 쪽, 즉 안전한 방향입니다. 개선한 판정을 적용한 뒤 실제 운영 2시간(2026.10.06 07:47–09:48) 동안 들어온 10대는 모두 정상 판정되었습니다.
FIELD IMPACT
새 서버를 들이지 않고 기존 현장 PC와 이미 설치된 CCTV 3대를 그대로 썼습니다. 반입장에는 정면 카메라 1대만 더했습니다.
이전 · 시스템이 반입 차량의 투입 위치를 알지 못함
이후 · 어느 게이트에서 쓰레기를 쏟는 중인지 크레인 운전 화면과 반입장 화면에 자동 표시
이전 · 반입장 정보와 크레인 설비가 따로 동작
이후 · 게이트별 ‘작업 중’ 신호를 크레인 PLC로 실시간 전달해 운전보조장치가 쓸 수 있게 연결
이전 · 크레인·버킷에 가려진 구역은 실시간 측정 불가
이후 · 가려진 칸은 다른 LiDAR 값으로 채워 저장조 높이 지도를 약 3초마다 갱신
이전 · 크레인·트롤리 위치 데이터 끊김과 지연
이후 · 15.9시간 연속 측정에서 끊김 0건, 끊기면 ‘신호 없음’으로 바로 구분
개선 전 · 영상 끊김 1시간에 10.4회 (6.3시간 측정)
개선 후 · 13.5시간 동안 0회, 끊긴 시간은 ‘차량 없음’과 구분해 판정
센서 입력과 AI 판단을 같은 시각 기준으로 저장
운영 중 찾은 판정 오류 8건을 이 기록으로 원인을 밝혀 모두 고치고, 같은 영상으로 다시 확인했습니다
HOW IT WORKS
2026년 10월 6일 오전, 4번 게이트에 들어온 수거 차량 한 대의 실제 기록입니다. 영상을 1초에 3장씩 분석해 차량 윤곽을 찾고, 윤곽이 바닥에 닿는 지점으로 위치를 계산합니다.
들어와서 쏟고 나가기까지 약 4분. 파란 점으로 표시한 후진·투입·출차 동안 크레인에 ‘작업 중’ 신호를 계속 보냅니다.
차량이 게이트 앞을 지나는 중입니다. 인식은 했지만 아직 게이트에 배정하지 않습니다.
4번 게이트를 향해 후진을 시작하자 4번 게이트에 배정합니다.
차량 뒷부분과 투입구 경계선 사이가 줄어듭니다. 이때부터 크레인에 ‘작업 중’ 신호를 보냅니다.
뒷부분이 경계선에 닿으면 ‘투입 중’으로 바꿉니다. 적재함이 올라가 모양이 바뀌어도 계속 인식합니다.
투입을 마치고 앞으로 나오기 시작하면 ‘출차’로 바꿉니다. 게이트 앞에 서 있는 동안은 작업 중으로 유지합니다.
차량이 화면을 벗어나고 4초 뒤 방문을 마치고 신호를 끕니다.
THINGSMINER VISION AI
Vision AI는 몽키소프트 ThingsMiner의 CCTV 영상 AI 모듈입니다. 데이터 연결, LiDAR 공간 AI, 운전지원, 산업용 AI Agent 모듈과 함께 동작합니다.
기존 CCTV를 작업자·차량·장비와 상황을 판단하는 AI 센서로 전환합니다.
대전 · 차량과 버킷 윤곽 인식, 게이트 작업 단계 판정
기존 센서·PLC·CCTV·LiDAR와 업무시스템을 교체 없이 연결합니다.
대전 · PLC 신호 472개, CCTV 4대, LiDAR 4대
객체의 실제 위치·거리·속도와 공간관계를 분석합니다.
대전 · 저장조 높이 지도, LiDAR·CCTV 버킷 위치 결합
AI 판단을 알림·작업제한·운전지원과 단계적 자동화로 연결합니다.
대전 · 게이트 ‘작업 중’ 신호를 크레인 PLC로 전달
운영데이터와 현장문서를 자연어로 검색·분석해 업무를 지원합니다.
대전 · 반입·레벨 기록을 자연어로 요약하고 질문에 답변
VLM(Vision Language Model)은 영상과 언어를 함께 이해하는 AI입니다. 영상 장면을 말로 설명하고 말로 장면을 찾는 기능은 현장 영상으로 정확도와 처리 시간을 먼저 확인한 뒤 적용합니다.
ThingsMiner 전체 모듈 보기차량·버킷 윤곽 인식
작업 단계 판정, PLC·HMI 전달
기록 데이터 요약과 질의응답
장면 설명, 말로 장면 찾기
TRY IT
기능 설명을 위해 구성한 예시 화면입니다. 실제 CCTV에 연결하거나 AI 추론을 하지 않습니다.
Q지금 쓰레기를 쏟고 있는 게이트가 어디야?
두 게이트에 붙은 차량이 적재함을 올려 쓰레기를 쏟고 있습니다. 두 게이트의 ‘작업 중’ 신호를 크레인 PLC로 보냈습니다.
INDUSTRIES
검증한 분야에서는 같은 방식으로 빠르게 시작하고, 새로운 분야는 작은 PoC로 먼저 확인합니다.
반입 차량 투입 인식, 크레인 연계, 저장조 높이 측정
첫 PoC · CCTV 1대·게이트 1개의 투입 인식과 크레인 연계부터
상담하기버킷 위치·흔들림·열림 인식, 위치 신호 품질 감시
첫 PoC · 크레인 1대·작업구역 1개·CCTV 1~2대
상담하기위험구역 접근, 가동 중인 장비 주변 작업 상황
첫 PoC · CCTV 1~2대·감지 시나리오 1개
상담하기사람과 지게차 동선이 겹치는 장면, 출입 구역
첫 PoC · 대표구역 1개·객체 1~2종
상담하기PROCESS
첫 상담에서 현장 조건과 목표를 정리하고, 합의한 기준으로 적용 가능성을 확인합니다.
운영 문제, 기존 카메라와 데이터, 보안 요구사항을 확인합니다.
우선 시나리오와 평가 기준, 데이터 제공 범위와 일정을 합의합니다.
우리 현장 영상으로 인식 품질, 놓침·오인식, 처리 시간을 확인합니다.
검증 결과에 따라 설비 연동과 단계적 확대를 결정합니다.
FAQ
대전 사례에서 버킷 인식은 이미 설치된 카메라 3대를 그대로 썼습니다. 반입장은 기존 카메라의 화각과 화질로는 게이트별 판정이 어려워 정면 카메라 1대를 추가했습니다. 영상 방식·해상도·설치 위치를 확인하고, 꼭 필요한 경우에만 카메라 추가를 제안합니다.
대전 사례는 현장에 있던 엣지 PC(GPU RTX 4060 8GB) 한 대에서 반입장과 버킷 인식을 함께 처리했습니다. 측정 당시 GPU 메모리는 8GB 중 약 2GB를 사용했습니다. 필요한 사양은 카메라 수와 분석 주기에 따라 상담에서 정합니다.
영상 인식은 현장에 둔 PC에서 처리합니다. 자연어 운영 분석은 외부 언어 모델을 사용하며, 이때 영상이 아닌 기록 데이터(숫자와 이벤트)만 전달합니다. 사용 여부와 범위는 현장 보안 정책에 맞춰 정합니다.
대전 반입장에서는 약 10시간 동안 들어온 112대를 모두 인식하고 투입구도 모두 맞혔습니다. 다만 조명·가림·카메라 각도에 따라 결과가 달라지므로, 우리 현장 영상으로 PoC에서 먼저 확인합니다.
차량·버킷 인식, 작업 단계 판정, 기록 기반 자연어 분석은 운영 중입니다. 영상 장면을 말로 설명하고 찾는 VLM 기능은 현장 PoC로 검증한 뒤 적용합니다.
먼저 도입 상담을 진행하고 필요하면 PoC를 별도로 협의합니다. 검증 범위, 비용, 일정과 성공 기준은 현장 조건에 맞춰 정합니다.
CONTACT
어떤 장면을 찾고, 어떤 상황을 알고 싶으신가요? 적용 가능성과 첫 검증 범위를 함께 정리하겠습니다.